【导读摘要】 在虚拟制片与实时虚拟演播室中,无论是顶级的虚幻引擎渲染还是高精度的电影级摄影机,一旦空间追踪漂移了半公分,或者时间同步慢了两帧,整场演出的物理可信度就会瞬间崩塌——背景漂移、人物浮空、推拉镜头时透视视差拉扯。空间位置(空间六自由度)与时间轴(绝对时间同步)的精准对齐,是虚实融合最底层的生命线。本文抛开玄虚的概念包装,直击光学追踪、机械编码、混合惯性三大技术路线的选型取舍,并奉上一套经受过工业级项目检验的标定与延时对齐实操流程。
一、 为什么追踪与同步是虚拟制片的隐形骨架
在传统影视拍摄中,摄影机的运动信息是物理世界独占的,光线穿过镜片落在传感器上即可成片。但在虚拟制片流程中,物理世界必须建立一个高精度的数字镜像。
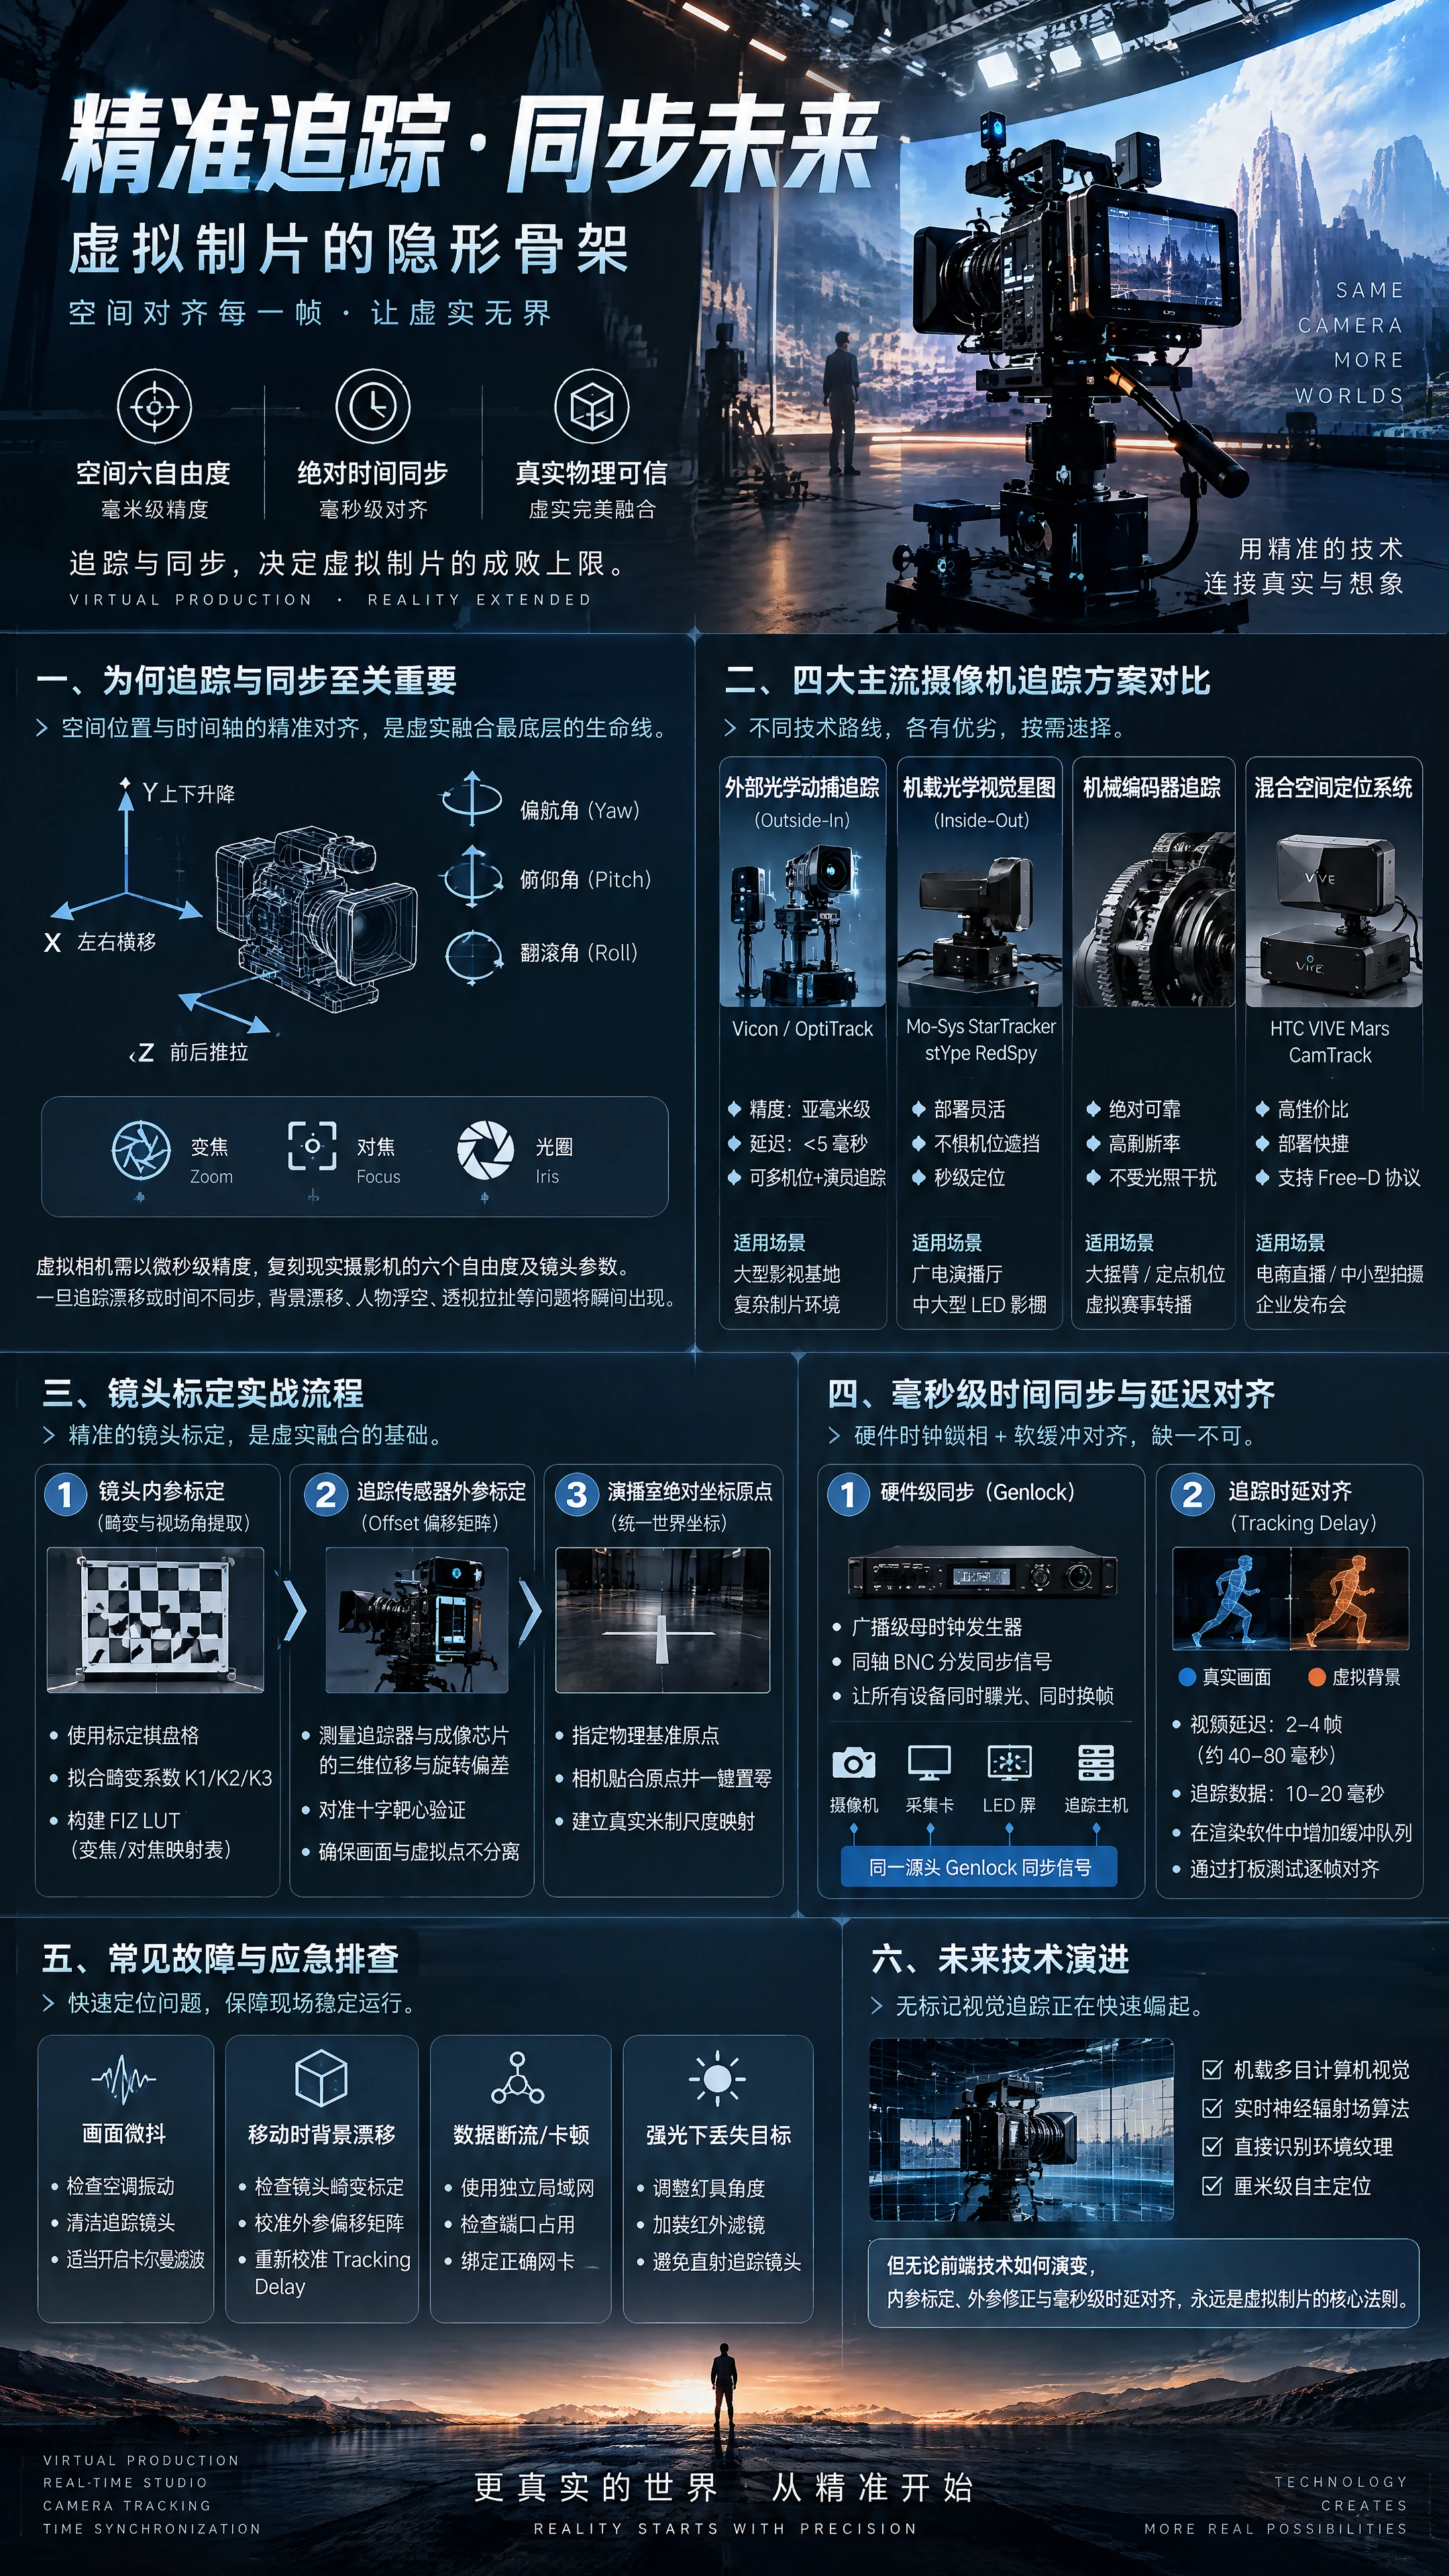
渲染引擎内部存在一个一模一样的虚拟相机,它必须在三维笛卡尔坐标系中,以微秒级的时间精度,复刻现实摄影机的六个自由度坐标:X 轴左右横移、Y 轴上下升降、Z 轴前后推拉,以及偏航角、俯仰角与翻滚角。不仅如此,实体镜头的每一次变焦、对焦与光圈变化,也必须实时转化为镜头内参参数映射进引擎。
如果空间追踪精度不足,镜头静止时画面会产生微小的抖动噪波,镜头移动时人物与虚拟背景会出现脱节与滑动;如果时间未对齐,哪怕仅有一帧(约 20 到 40 毫秒)的偏差,运镜起步和刹车的一瞬间,虚拟背景就会像橡皮筋一样发生肉眼可见的拉扯。理解了这套物理法则,才能明白为什么追踪系统往往决定了整套虚拟制作系统的成败上限。
二、 三大主流摄像机追踪路线横向解析
当前影视与广电领域应用的主流追踪方案,根据其物理传感机理主要分为三大阵营,各自有着极度鲜明的优缺点和适配工况。
- 外部光学动捕追踪系统(Outside-In) 典型方案包括 Vicon、OptiTrack 等工业级动作捕捉系统。在影棚四周吊顶或支架上环形布置多台高帧率红外相机构成捕捉阵列,在摄像机上方安装由反光标志点或主动发光 LED 组成的刚体结构。 • 核心优势:定位精度达到亚毫米级,延迟极低(通常在 5 毫秒以内),数据稳定性极佳;不仅可以追踪多台摄像机,还能同时追踪演员全身动作和道具。 • 致命痛点:搭建与校准极其耗时,极度依赖通畅的视线条件。一旦吊杆、升降臂、遮光板或现场灯具遮挡了标志点,就会导致数据丢失或跳帧;此外,红外反光点容易受到现场金属道具或高亮反射物体的干扰。 • 适用场景:大型专业影视基地、多机位大范围棚拍、需要同时兼顾角色全身动作捕捉的复杂制片环境。
- 机载光学视觉星图追踪系统(Inside-Out) 以业界标杆 Mo-Sys StarTracker 以及 stYpe RedSpy 为代表。在摄像机顶部固定一个专用的向上拍摄传感器,通过识别演播室天花板上随机粘贴的微型反光圆点贴纸(星图点阵),或者基于红外发光靶标,实时反求相机在空间中的绝对坐标。 • 核心优势:彻底摆脱了外部机位遮挡的困扰,吊杆与灯光再复杂也不影响向上看的天花板;单机自主运算,部署极其灵活,活动范围随天花板点阵延伸;开机后无需漫长的初始标定,寻找星图即可秒级定位。 • 致命痛点:要求天花板具有足够的层高与稳定的结构。如果影棚屋顶是彩钢板或受空调振动影响,点阵抖动会导致追踪漂移;此外,如果进行大角度俯拍或大摇臂翻转,追踪头视场角受限时可能丢失参考点。 • 适用场景:广电演播厅、中大型中档 LED 虚拟影棚、常态化新闻与体育赛事演播室。
- 机械编码器与物理传感器追踪 通过在高精度重型云台、三脚架俯仰轴、摇臂转轴、轨道轮轴以及电影镜头齿圈上安装高精度光学增量编码器。 • 核心优势:绝对可靠,无任何光学遮挡风险,不受现场光照、反光、烟雾干扰;数据刷新率极高,数据干净毫无抖动噪点,开机即用。 • 致命痛点:物理自由度受限,摇臂只能在固定臂长和底座范围内运动,轨道只能沿铺设直线行走,无法实现手持相机或斯坦尼康随心所欲的自由走位。 • 适用场景:固定演播室大摇臂镜头、虚拟演播室定点机位、虚拟赛事转播中的遥控转播车机位。
- 混合空间定位系统(商业高性价比之选) 以 HTC VIVE Mars CamTrack 为代表,结合激光定位基站、惯性测量单元(IMU)以及编码器模块。 • 核心优势:极高的性价比,仅需专业工业级系统十分之一甚至数十分之一的成本,部署快捷,原生态支持 Free-D 协议输出,非常适合中小型独立创作者与商业直播团队。 • 致命痛点:易受现场大型金属钢架对磁场的微小干扰,多基站交界处偶发微小跳变,需定期重新校准原点坐标。 • 适用场景:电商虚拟直播间、中小型广告拍摄、短剧虚拟拍摄、企业发布会演播。
三、 工业级镜头标定实战流程:从内参到外参
很多团队斥巨资购买了高精度追踪设备,合成出来的画面依然怪异,问题往往出在镜头标定环节。镜头不是理想的针孔模型,它存在物理畸变与中心偏移。一套标准的标定流程必须严谨拆解为三步:
- 镜头内参标定(畸变与视场角提取) 镜头的焦距、光圈开度以及对焦距离变化时,光学中心和边缘畸变会发生动态改变(特别是呼吸效应)。 • 使用标定棋盘格或圆点阵标定板,固定在拍摄区域正中。 • 将摄像机置于不同距离与角度,采集大量静态画面,利用标定软件拟合出镜头的径向畸变系数(K1、K2、K3)和切向畸变系数(P1、P2),以及传感器主点偏移。 • 针对变焦镜头,必须构建变焦与对焦二维查找表(FIZ LUT,即 Focus、Iris、Zoom 曲线映射表),通过镜头马达驱动编码器,确保在任何焦段下,引擎内部虚拟相机的视场角与物理画面像素级重合。
- 追踪传感器外参标定(Offset 偏移矩阵) 光学追踪器或马克点刚体通常安装在摄影机顶部或侧面,并不是安装在摄影机感光元件的核心正中。 • 必须精确测量追踪器物理中心到摄影机成像芯片物理标记点(机身上的焦点标记符号)之间的三维空间位移向量与旋转角度偏差。 • 检验外参校准的标准极度简单:将摄影机对准空间中一个固定十字靶心,绕其进行左右横摇和前后俯仰。如果画面中心十字靶与虚拟三维空间十字点始终咬死不分离,说明外参校准成功;如果产生圆弧状游离拉扯,说明偏移参数存在物理误差。
- 演播室绝对坐标原点统一 虚拟引擎世界中有一个零点坐标,实体影棚也必须指定一个不可移动的物理基准原点(通常定在地面中心十字标记处)。通过将摄影机物理贴合原点并执行一键置零,使现实世界的真实米制尺度与引擎世界建立绝对的一对一映射。
四、 毫秒级时间同步与延迟对齐(Genlock 与 Tracking Delay)
在虚拟制片系统中,时间同步甚至比空间位置更为敏感。一套标准的工程时钟同步包含两个核心阶段:硬时钟锁相(Genlock)与软缓冲对齐(Tracking Delay)。
- 硬件级黑场/三电平同步(Genlock) 数字视频信号与空间追踪数据是按照帧率切片的离散流。如果摄像机以 50Hz 刷新,渲染显卡以未知的频率刷新,采集卡又以自己的节拍读取,画面就会产生剧烈的上下撕裂和偶发性抽帧。 • 必须在机房部署一台广播级母时钟发生器。 • 通过同轴 BNC 线缆,将同一源头的黑场或三电平同步信号,分发至摄影机、视频采集卡、LED 屏发送卡以及专业追踪主机。 • 作用:迫使系统内所有硬件在完全相同的微秒纳秒瞬间同时曝光、同时换帧、同时吞吐数据。
- 空间追踪时延对齐(Tracking Delay Matching) 即使物理硬件帧率锁死了,各链路的处理时间依然截然不同: • 空间追踪数据:经过网络 UDP 协议广播,通常只需 10 至 20 毫秒即可到达渲染主机。 • 视频信号:真实光线进入摄像机,经过机内降噪与色彩处理,通过 SDI 传输,再进入采集卡解调与数据拷贝,通常需要 2 到 4 帧(约 40 至 80 毫秒)的物理延迟。 • 现象:如果直接将追踪数据注入虚拟相机,虚拟场景永远比演员画面快半拍! • 解决方法:必须在渲染软件端(如 Aximmetry 或 UE Live Link 内部)对追踪数据流人为增加缓冲队列。 • 实操对齐法:在绿幕前或 LED 屏前放置一个物理打板器,或者让技术人员在镜头前快速左右挥手。在监视器中放慢回放,寻找物理边缘启动移动的帧索引,与虚拟背景启动移动的帧索引。通过逐帧(甚至半帧微调)增加 Tracking Delay 帧数,直到物理运动起点与虚拟背景运动起点完美咬合在同一帧。
五、 现场常见追踪故障诊断与应急排错清单
在一线实战与现场直播中,追踪系统出现偶发故障是最大的噩梦。以下是最典型的四类现场事故与排查手册:
- 画面偶发性神经质微抖 • 优先排查:是否开启了工作室大型空调或重型机械导致吊顶轻微高频振动;地面地毯是否有弹性形变导致三脚架微沉; • 传感器端:检查光学星图镜片是否落灰,或红外反光点表面是否沾染指纹油污; • 数据处理:在接收端平滑算法中适当开启微弱的卡尔曼滤波,但切忌调得过大,否则会引入运镜拖尾滞后。
- 大幅度移动机位时背景脱节漂移,但静止时对齐 • 优先排查:镜头畸变标定失效,特别是长焦与广角端的焦距匹配错误; • 其次排查:外参偏移矩阵测量不准,导致相机旋转中心与实际感光原点不重合; • 系统排查:Tracking Delay 仍存在 1 到 2 帧的微小时间差,必须重新使用打板测试做精密校准。
- 数据包完全断流或偶发性卡顿丢帧 • 网络硬件:追踪数据走 Free-D 协议使用 UDP 广播或单播。严禁将追踪网络与现场外网推流、办公局域网混用同一台路由器,必须构建独立的工业交换机物理局域网; • 端口冲突:检查是否有后台软件同时占用了 40000 或其他默认端口; • 绑定网卡:确保主机上有两张物理网卡时,软件绑定了正确的静态 IP 内部局域网卡。
- 强光照射下追踪目标丢失 • 故障原因:现场舞台面光灯、高功率聚光灯角度过低,直射光学追踪镜头,导致感光芯片过曝致盲; • 解决对策:微调现场灯具遮光板角度,或给光学追踪头加装特定波段的红外窄带滤镜,彻底过滤可见杂散光。
六、 总结与技术演进路线
摄像机空间追踪与精准时间同步,是虚拟制片工程中含金量最高、也最考验团队技术底蕴的深水区。它绝非简单插上几根线就能稳定运转的傻瓜式工具,而是一门融合了空间几何、光学物理、时间码计量与网络通信的严谨工程学。
展望未来,无标记视觉追踪正在快速崛起。借助机载多目计算机视觉与实时神经辐射场算法,摄影机未来有望通过直接识别演播室周遭自然环境纹理,自主完成厘米级定位,省去贴满天花板的反光点与昂贵的外部红外动捕支架。但无论前端数据采集形态如何演变,底层的内参畸变校准、外参位移修正与毫秒级时延对齐法则永远不会改变。吃透这套严谨的工程逻辑,你的虚拟演播室才能真正做到虚实无界、毫秒定乾坤。
 简体中文
 English