在绝大多数观众和非技术人员眼里,XR 虚拟制片仿佛一场“魔法”:演员走上一块空地,身后的巨大屏幕亮起,摄影机一开,电影级的大片就诞生了。
但对于常年驻扎在影棚深处的技术导演(TD)和系统架构师来说,他们深知这里根本没有魔法,只有极其严苛、容不得半点失误的现代视讯与计算机工程。
虚拟制片不是把几块商业广告大屏拼在一起、接上一台装了游戏引擎的电脑就能跑起来的玩具。当摄影机以每秒 24 帧、120 帧的高速快门对准屏幕时,人眼不可见的一微秒信号抖动、一个百分点的色彩漂移、一次哪怕两帧的画面延迟,都会瞬间摧毁整个电影的拟真感。
一套能够稳定交付院线级成片的顶尖 XR 虚拟影棚,究竟是由哪些硬核系统构成的?让我们剥开华丽的视觉外壳,深入这台“造梦机器”的核心骨架。
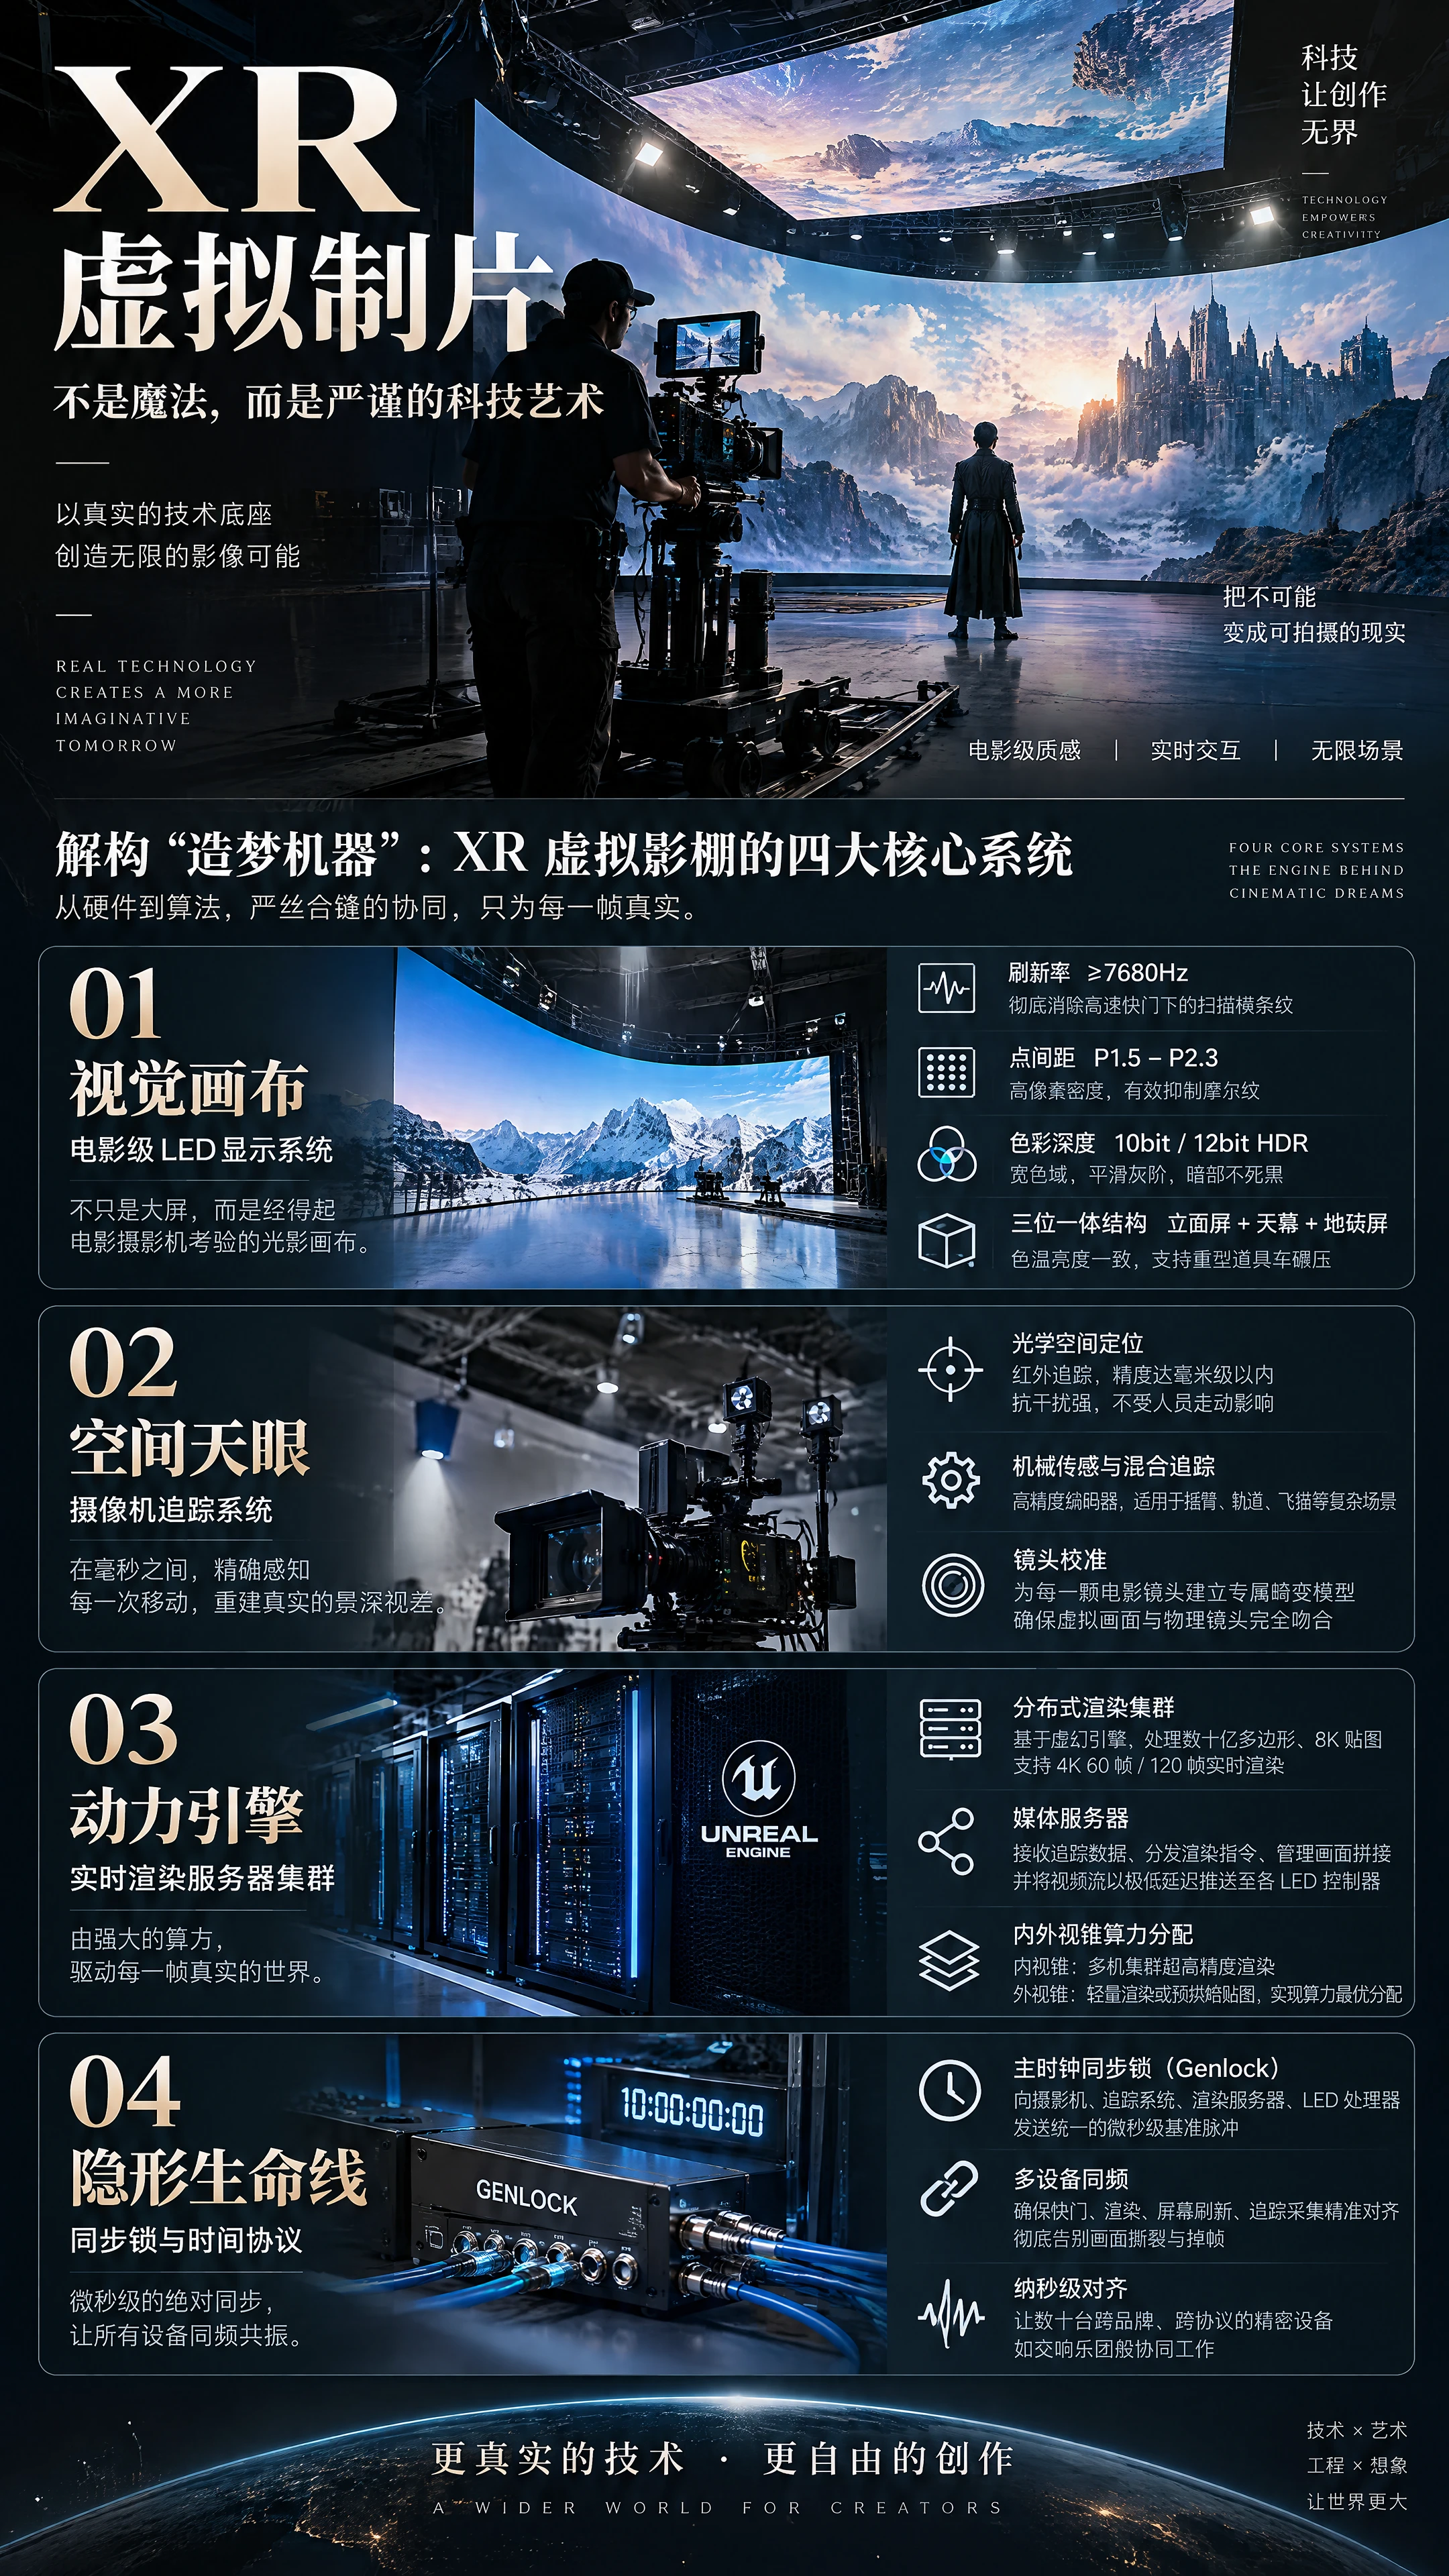
一、 视觉画布:为什么商业大屏根本无法用于电影拍摄?
很多人最初的疑惑是:广场上的户外 LED 大屏看起来也很震撼,为什么不能拿来做虚拟拍摄?
答案在于电影摄影机传感器的极端挑剔。人眼有强大的视觉暂留和自动调适机制,但感光元件记录的是冷酷的光学真相。一套及格的电影级 LED 系统,必须跨越四道技术红线:
- 刷新率与扫描线扼杀 普通商业屏的刷新率通常在 1920Hz 到 3840Hz 之间,看似流畅,但在高速摄影机快门下,画面会立刻暴露可怕的黑色扫描横条纹。电影级 LED 屏的驱动芯片刷新率必须达到 7680Hz 甚至更高,才能确保即使摄影机开启高速连拍或浅快门角时,画面依然纯净无瑕。
- 点间距与摩尔纹防线 LED 屏是由一颗颗极小的发光二极管紧密排列而成的矩阵。点间距越小,像素密度越高。目前专业影棚立面屏普遍采用 P1.5 至 P2.3 的微间距面板,搭配亚光吸光面罩。这不仅是为了让画面细腻,更是为了让摄影机在正常对焦点偏移时,将像素网格与传感器网格干涉产生的摩尔纹概率降到最低。
- 色彩深度与暗部灰阶表现 传统显示屏多为 8bit,极易在色彩渐变处出现断层。电影拍摄要求全流程打通 10bit 乃至 12bit HDR,并具备宽广的色彩覆盖范围。更关键的是低灰阶表现:在模拟深夜、幽闭空间等暗光场景时,屏幕在极低亮度下依然要保持平滑的灰度过渡,不能出现死黑或噪点闪烁。
- 结构布局:立面墙、天幕与地砖的三位一体 一套完整的 LED 影棚通常包含立面弧形主屏、天幕顶棚与地砖屏。天幕主要负责模拟天空天光,为演员提供大面积的下压漫射;地砖屏则需要具备极高的抗压防滑耐磨能力,承受数吨重的道具车碾压,同时保证地砖与立面屏之间的色温、亮度毫无色差。
二、 空间天眼:摄像机追踪系统如何做到“毫秒级知觉”?
虚拟场景之所以能在摄影机移动时产生逼真的景深视差,核心取决于系统对摄影机物理位置的感知精度。这就需要摄像机空间追踪系统。
追踪系统相当于整座影棚的神经末梢。它的核心任务是:在零点几毫秒的时间内,精确计算出摄影机在空间中的六个自由度坐标(前后、左右、上下位移,以及仰俯、偏航、翻滚角度),并同步读取镜头当前的变焦倍率、焦点距离与光学畸变。
目前主流的专业追踪方案主要分为两类:
第一类,光学空间定位系统。 在影棚上方天花板精心布设成百上千个微小的反光马克点或红外编码靶标,摄影机上方安装朝天仰视的红外追踪相机,通过连续读取反光标记的几何关系进行三角定位。这种方案抗干扰能力强,演职人员走动不会阻挡顶部光路,精度能达到毫米级以内。
第二类,机械传感与混合追踪。 利用安装在重型摇臂、轨道或云台转轴处的高精度机械编码器,直接读取机械旋转角度与位移数据。在大型运动镜头、飞猫索道或复杂遮挡环境下,机械方案能提供坚如磐石的物理确定性。
采集到空间数据仅仅是第一步。更严苛的考验是“镜头校准”。每一颗物理电影镜头都存在独一无二的光学边缘畸变和暗角。技术团队必须在开拍前对镜头进行精密的数学建模,生成对应的畸变配置表,确保虚拟引擎生成的画面与物理镜头的畸变特性完全吻合,否则画面边缘就会在镜头摇移时出现撕裂和漂浮。
三、 动力引擎:实时渲染服务器集群与媒体分配网络
如果把 LED 屏比作视网膜、追踪系统比作内耳平衡神经,那么渲染集群就是整套系统的大脑中枢。
电影级虚拟场景通常基于虚幻引擎搭建,包含数十亿个多边形的高精度模型、海量 8K 贴图以及基于物理的实时光线追踪。要想把如此庞大的计算量在 4K 分辨率、60 帧乃至 120 帧下实时渲染出来,单台工作站根本无法承受,必须依赖分布式渲染服务器集群。
- 媒体服务器的角色 在渲染集群的最前沿,通常驻扎着行业标准的媒体服务器。它就像一位不知疲倦的交警指挥官,负责接收摄影机追踪数据、向各个渲染节点分发渲染指令、管理巨幅画面的无缝拼接切片,并将渲染出来的视频流以极低延迟推送至各个 LED 控制器。
- 内外视锥的分布式算力分配 为了把算力压榨到极致,系统通常采用分层渲染策略: 对于摄影机视野范围内的内视锥区域,由多台顶级图形工作站集群协同进行超高精度的动态视差渲染; 对于摄影机视野之外的大面积外视锥屏幕,由于只用于提供环境照明和演员视野参考,可以采用较低分辨率或预烘焙的轻量贴图渲染。这种算力分流机制,保证了在有限的硬件成本下输出最高画质。
四、 隐形生命线:微秒级同步锁(Genlock)与网络时间协议
在整套虚拟制片系统中,存在一个最不起眼、却一旦出事就会全盘瘫痪的隐形构件:同步总线。
试想一下:摄影机快门在以每秒 24 次的频率开启闭合,LED 屏在以几千赫兹刷新发光,追踪相机在高速捕捉红外反光,虚幻引擎在持续生成新画面。如果这些设备的节拍没有完全对齐,哪怕仅仅相差几微秒,会发生什么? 摄影机快门打开的瞬间,LED 屏幕正好在刷新换帧,画面就会被拍下一道清晰的亮暗黑斑或画面断层撕裂。
为了让数十台跨品牌、跨协议的精密硬件像交响乐团一样绝对同频共振,必须引入黑场发生器或主时钟同步锁(Genlock)。
同步发生器会向摄影机、跟踪系统、渲染服务器和 LED 处理器发送统一的微秒级基准脉冲方波。所有设备必须死死咬住这根脉冲信号起跳:快门开启的瞬间,恰好是新一帧画面渲染完毕、LED 屏幕稳定显示的最佳时机。这种纳秒级的严苛对齐,是彻底告别画面撕裂与掉帧的唯一底层保障。
结语:集成工程的终极美感
当我们把视线从绚丽的成片中收回,重新审视这套由高刷光子芯片、光学红外追踪矩阵、万兆光纤交换网络以及分布式实时图形算力交织而成的系统时,你会发现:
虚拟制片绝不仅仅是艺术家的画布,它代表着当代人类在数字图像、实时计算与物理光学集成工程上的最高成就之一。
正是这些冰冷、精密、严丝合缝的硬件与算法底座,默默吸收了现实世界里风雨、重力与时间的限制,最终才让导演与创作者在那片光影之间,获得了真正自由造梦的特权。
 简体中文
 English