在虚拟制片现场,最折磨技术团队的“幽灵事故”往往发生在跟焦员转动对焦环的一瞬间:原本与演员严丝合缝贴合的虚拟罗马柱,突然像被捏住的橡皮泥一样发生诡异的扭曲和横移;或者摄影师为了追求宏大视效换上了一支 18 毫米广角镜头,结果监视器中心区域人物对齐了,画面左右两侧的门框与虚拟天花板却像被吸入黑洞般严重错位。很多初学者把这种现象归咎为“跟踪系统丢包”或“算力卡顿”,但实际上,这是由于镜头光学畸变未被数学建模、动态光学参数断流引发的物理错位。镜头从来不是理想的针孔投影仪,镜片组的物理曲率、组装公差、呼吸效应与动态变焦,构成了数字与现实世界之间最隐蔽的光学折射墙。本文将系统拆解电影镜头的畸变几何本质、棋盘格实战采录流程,以及变焦变倍下动态 FIZ 映射表的建立方法,教你实现像素级的虚实视锥严丝合缝。
一、 理想针孔与物理镜片的决裂:三大致命光学失真
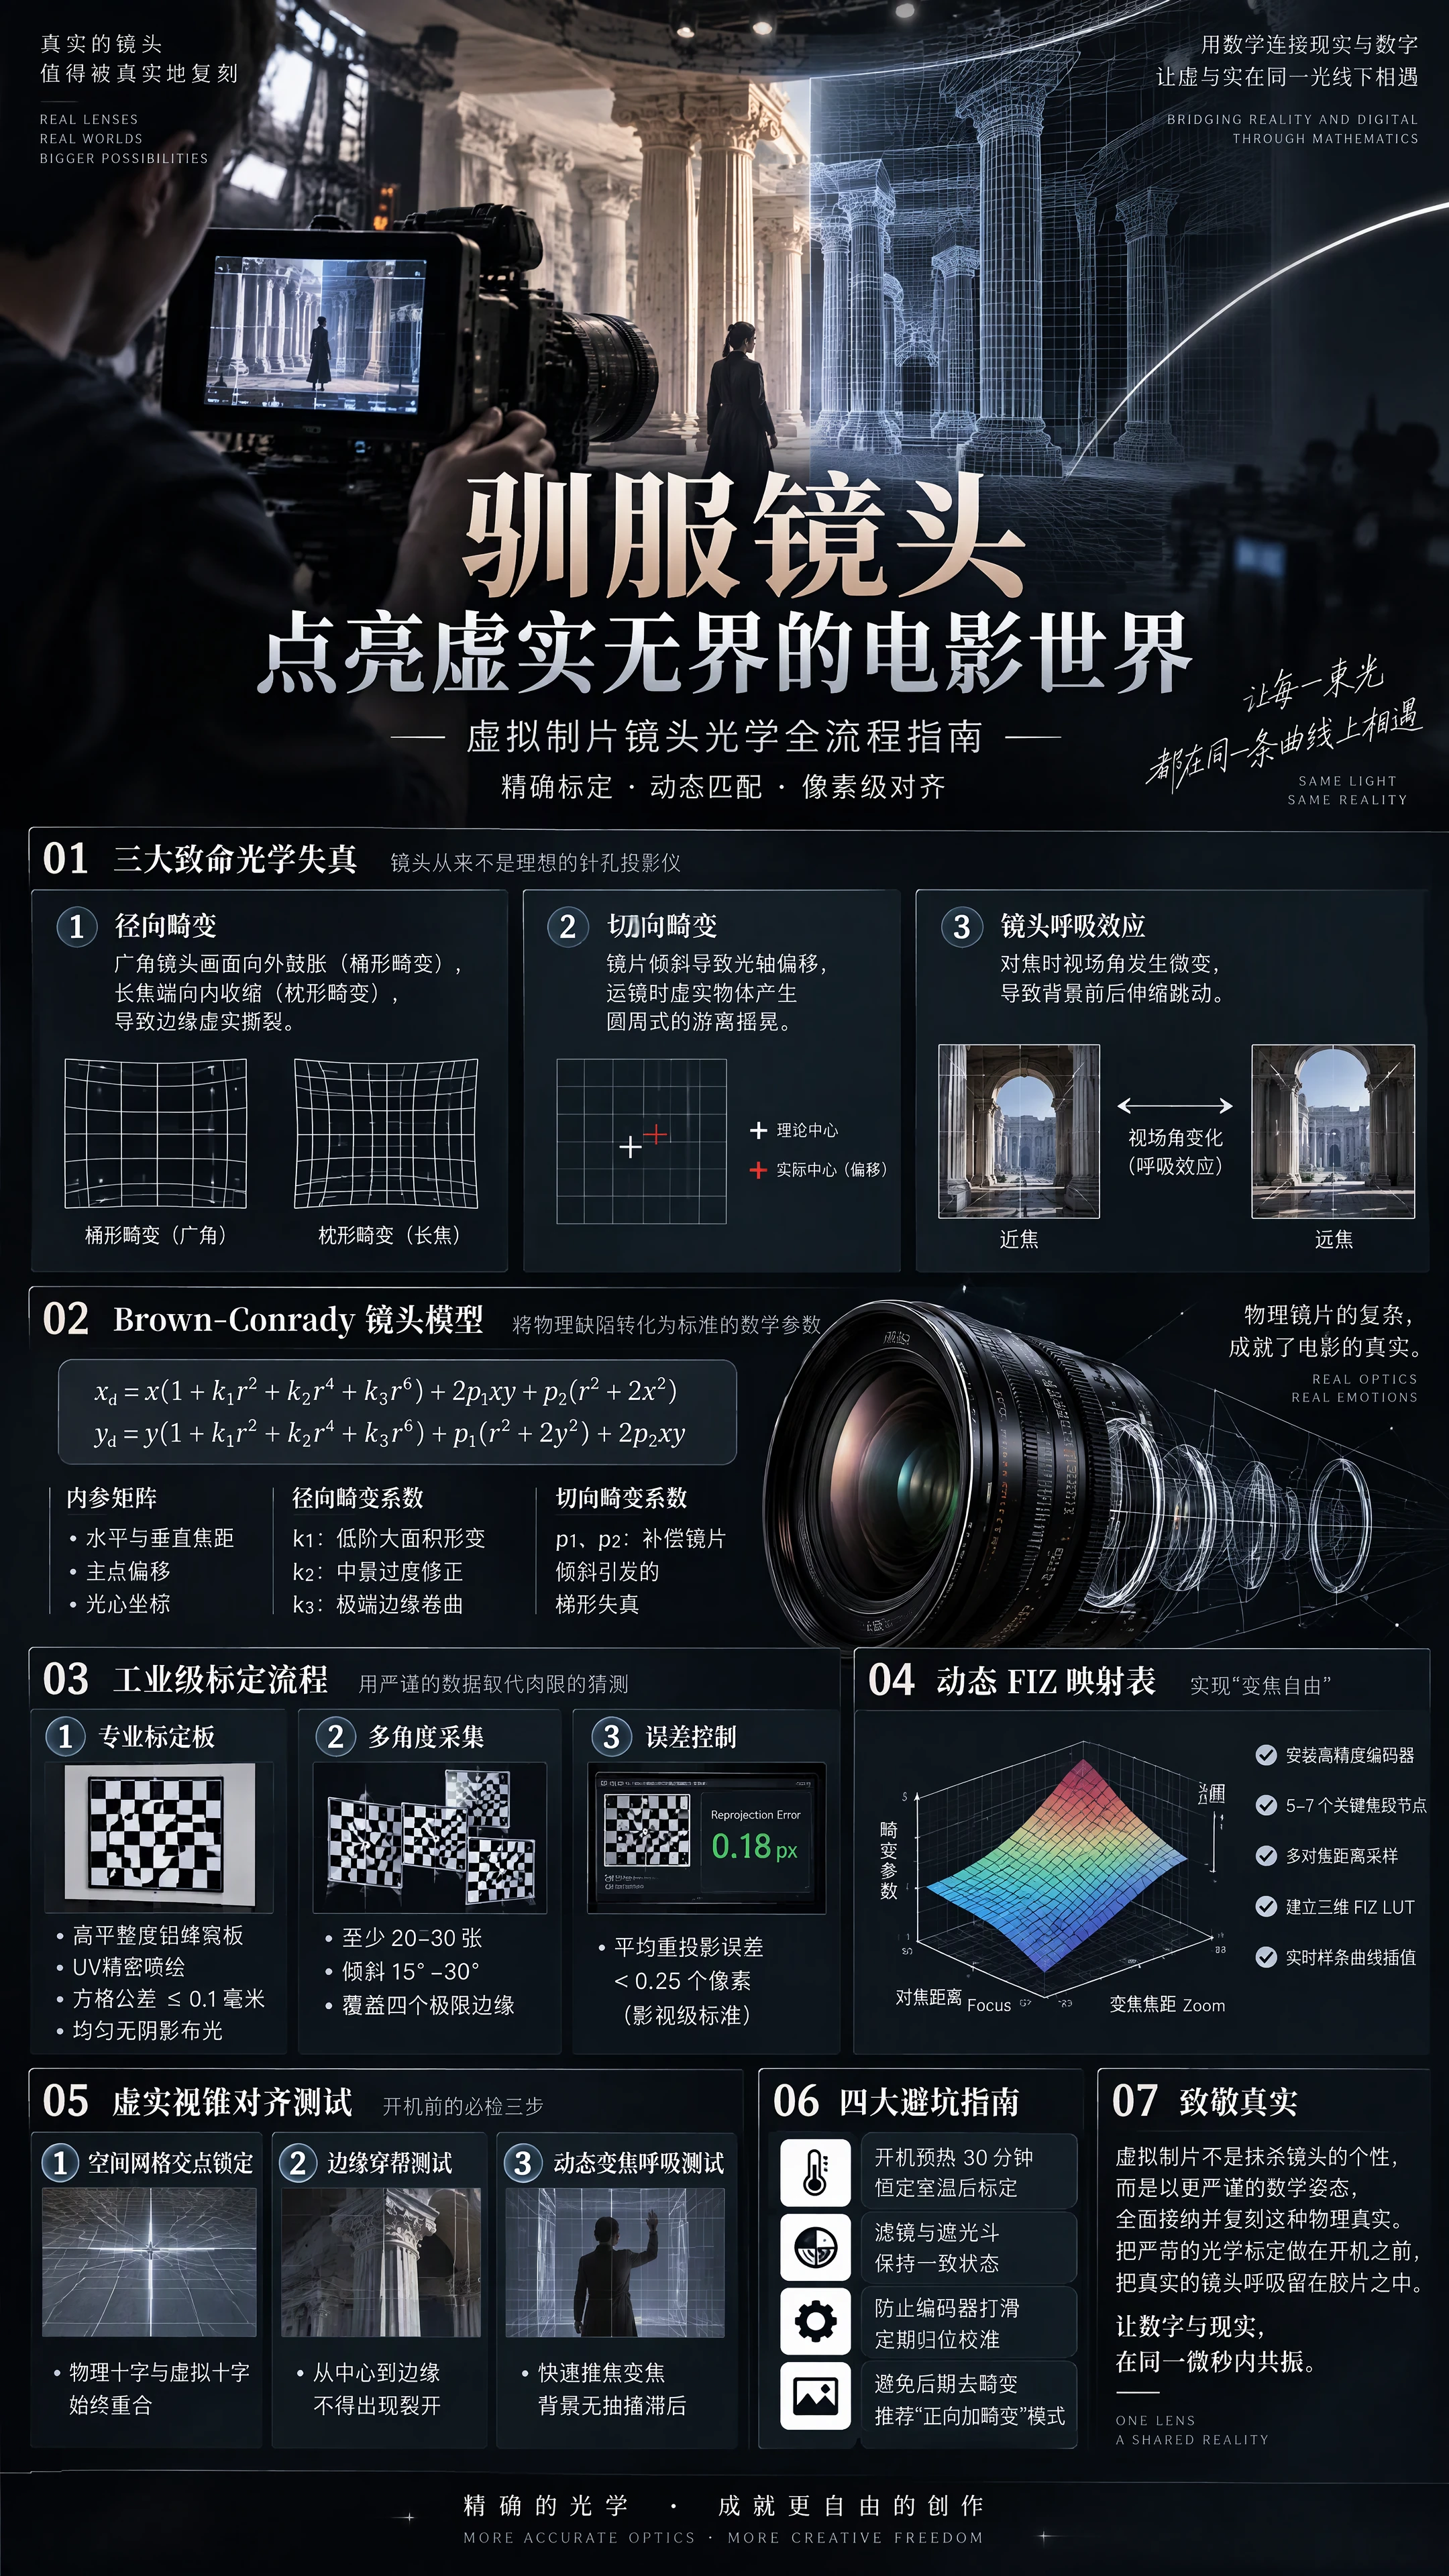
计算机三维引擎内部的虚拟相机,默认是完美的针孔模型:光线直线穿过一个数学点,投射在完美的平面上,毫无畸变、没有色散、没有呼吸效应。但现实世界中,哪怕一支数十万元的顶级电影定焦镜头,也是由十几枚经过精密研磨的弧形镜片组构成的复杂物理体。这种差异引发了三大致命失真:
第一是“径向畸变引发的边缘滑脱”。 这是广角镜头中最显眼的特征。光线穿过球面镜片边缘时的折射率大于中心,导致画面产生向外鼓胀的桶形畸变,或在长焦端产生向内收缩的枕形畸变。如果三维引擎输出的画面是绝对平直的矩形几何,而摄像机拍到的是弯曲的弧面,那么不管跟踪多么精准,画面边缘的虚拟背景与实拍实景永远处于撕裂对立状态。
第二是“切向畸变导致的中心漂移”。 在镜头装配制造过程中,镜片不可能达到百分之百与感光元件平面绝对平行,微米级的倾斜公差会导致光轴与传感器几何中心产生偏离。其直接后果是:当你以画面中心为原点旋转摄影机时,虚拟背景在围绕一个点转,而实拍前景在围绕另一个偏移点转,运镜时虚实物体产生圆周式的游离摇晃。
第三是“调焦引发的镜头呼吸效应”。 在真实拍摄中,拧动对焦环从前景演员拉到后景演员时,镜片组内部会发生前后相对位移,导致画面产生肉眼可见的轻微视场角放大或缩小。如果引擎内的虚拟相机只读取焦距数值而忽略对焦环位置,这种焦距微变就会在监视器里变成令人抓狂的背景前后伸缩跳动。
二、 数学解构:Brown-Conrady 畸变模型与内参矩阵
要让三维引擎精确模拟实拍镜头,必须将镜头的物理缺陷转化为标准的数学多项式参数。工业界最通用的标准是 Brown-Conrady 镜头模型:
- 焦距与光心坐标 • 水平与垂直焦距:以像素为单位记录感光元件在横纵轴向上的光学等效焦距; • 主点偏移:感光芯片物理中心与镜头光轴穿透点的真实像素坐标偏移量。
- 径向畸变系数(k1, k2, k3) 用于修正以光心为圆心向外辐射的弯曲程度: • k1 负责控制低阶大面积的主体形变,k2 负责修正中景过度,k3 则用于鱼眼或超广角镜头的极端边缘卷曲。
- 切向畸变系数(p1, p2) 用于补偿镜片倾斜引发的梯形失真。 只有在渲染管线中为虚拟相机注入这一组矩阵参数,对实时渲染出的 3D 画面在后处理阶段执行实时的反向像素扭曲,引擎生成的每一束光线才能与穿过物理玻璃镜片的光线达到物理级共振。
三、 工业级镜头畸变实战标定标准流程
盲目在软件里靠肉眼拉动滑动条去对齐画面,无异于刻舟求剑。一套标准的影视级镜头内参标定必须严谨执行以下操作:
- 标定板制备与场地物理条件 • 严禁使用普通打印纸打印棋盘格贴在墙上!纸张受潮后的微小波浪起伏会彻底摧毁亚像素级别的数学拟合; • 必须采购高平整度铝蜂窝复合板经 UV 精密喷绘的工业级棋盘格或圆点阵板,方格尺寸公差需控制在 0.1 毫米以内; • 标定区域布光必须达到绝对均匀的无阴影漫反射。
- 采集姿态与覆盖率控制 在镜头标定工具中采集画面时,需严格遵循“边缘填满法则”: • 将标定板置于摄影机最佳合焦距离处; • 采集至少 20 到 30 张高解析度静态帧。必须让棋盘格倾斜 15 至 30 度角,分别紧贴画面的左上角、右上角、左下角、右下角极限边缘。因为畸变的极值特征全部隐藏在镜头的四个死角; • 观察软件反求误差报告,平均重投影误差必须严格小于 0.25 个像素,才算达到影视级标定基准。
四、 攻克变焦魔咒:构建三维动态 FIZ 映射查找表
定焦镜头是静态的一维数据,而变焦镜头在改变焦段与对焦距离时,所有的畸变系数、主点位置以及实际视场角都在发生连续的非线性漂移。要实现“变焦自由”,必须建立涵盖焦点、光圈、变焦三维坐标的动态查找表(FIZ LUT):
- 物理传感器与编码器安装 在变焦镜头的变焦齿圈与对焦齿圈上,紧密咬合安装高精度外部伺服马达或无刷编码器,解析度必须达到每圈数万个脉冲。
- 关键节点矩阵采样法 采用网格化抽样插值: • 焦距轴分段:在镜头的全焦段范围内挑选 5 到 7 个关键焦段节点; • 对焦距离轴分段:在每个选定的焦段节点下,分别在最近对焦距离、常用中景距离以及无限远刻度处停留; • 节点化全套标定:在每一个交叉网格点上,执行一次完整的棋盘格畸变与主点求解,保存为独立的子配置文件。
- 实时样条曲线动态插值 当跟焦员在拍摄中连续推拉变焦环时,编码器将当前的实时读数广播给三维引擎。引擎底层的镜头处理器会基于预存的 FIZ 查找表,使用三次样条插值在几微秒内平滑解算出当前瞬间的畸变参数与视场角,使视锥体随物理镜头的微观机械动作严丝合缝地自适应呼吸缩放。
五、 虚实视锥像素级对齐测试三步法
在每一场大戏开机前,必须用以下三步检验法验证视锥重合度:
第一步:空间网格交点锁定测试 在物理演播室地面或墙面放置一个由激光打出的物理十字光标;在三维引擎中的相同世界坐标处生成一个高亮虚拟十字准星。若物理十字与虚拟十字在运动过程中始终像强力磁铁一样死死吸附在一起,说明外参位移与主点对齐准确。
第二步:边缘穿帮与消融测试 将摄影机对准真实影棚的边缘直角立柱(如门框)。开启合成界面的差分混合模式,转动镜头让柱子从中心移动到边缘。若发现柱子在中心吻合、移到边缘裂开数厘米,说明径向畸变系数偏小,必须重新补采边缘数据。
第三步:动态变焦呼吸极限测试 将镜头对焦在两米处,让助理在背景十米处挥手,镜头在两秒内执行快速推焦与变焦。背景虚拟物体的边缘不得产生任何抽搐滞后或透视畸变反转。
六、 实战避坑指南:四大隐形光学陷阱
- 镜头卡口受热膨胀导致标定漂移 所有高精镜头标定工作,必须在开机预热 30 分钟、机房与影棚室温恒定达到拍摄工况后再统一进行,切忌在早晨冷机刚开机时抢先标定。
- 遮光斗与滤镜引发的二次光学折射 标定时的物理光路必须与实拍时的滤镜装配状态保持绝对一致!若实拍需插 ND 镜,标定时也必须带镜标定。
- 编码器打滑引发的零点丢失 优先使用带有刚性全金属齿轮圈的专业电影镜头;在每场戏拍摄间隙,要求助理让镜头归位一次物理极限机械挡块执行一键校准零点。
- 盲目使用后期去畸变带来的画质崩塌 在虚拟制片中,推荐采用“正向加畸变”模式——让三维引擎渲染出比屏幕视口略大 10% 的安全边界画面,然后在其上施加与物理镜头相同的畸变扭曲算法,让虚景去主动适应实景的光学缺陷。
VII. Conclusion
电影摄影是一门关于透镜与传感器的光学魔术。虚拟制片的诞生,并不是为了抹杀传统光学镜头的个性与缺陷,而是要求数字世界以更谦卑、更严谨的数学姿态,去全面接纳并复刻这种物理真实。
当数字世界的每一根像素射线,都能与真实光学玻璃后方折射的光子在同一微秒、同一空间曲度上达成绝对共振时,虚与实的边界才会彻底消融在取景框中。把严苛的光学标定做在开机之前,把真实的镜头呼吸留在胶片之中,这是每一位数字电影人迈向真正工业化视效必须攀登的精密阶梯。
 简体中文
 English