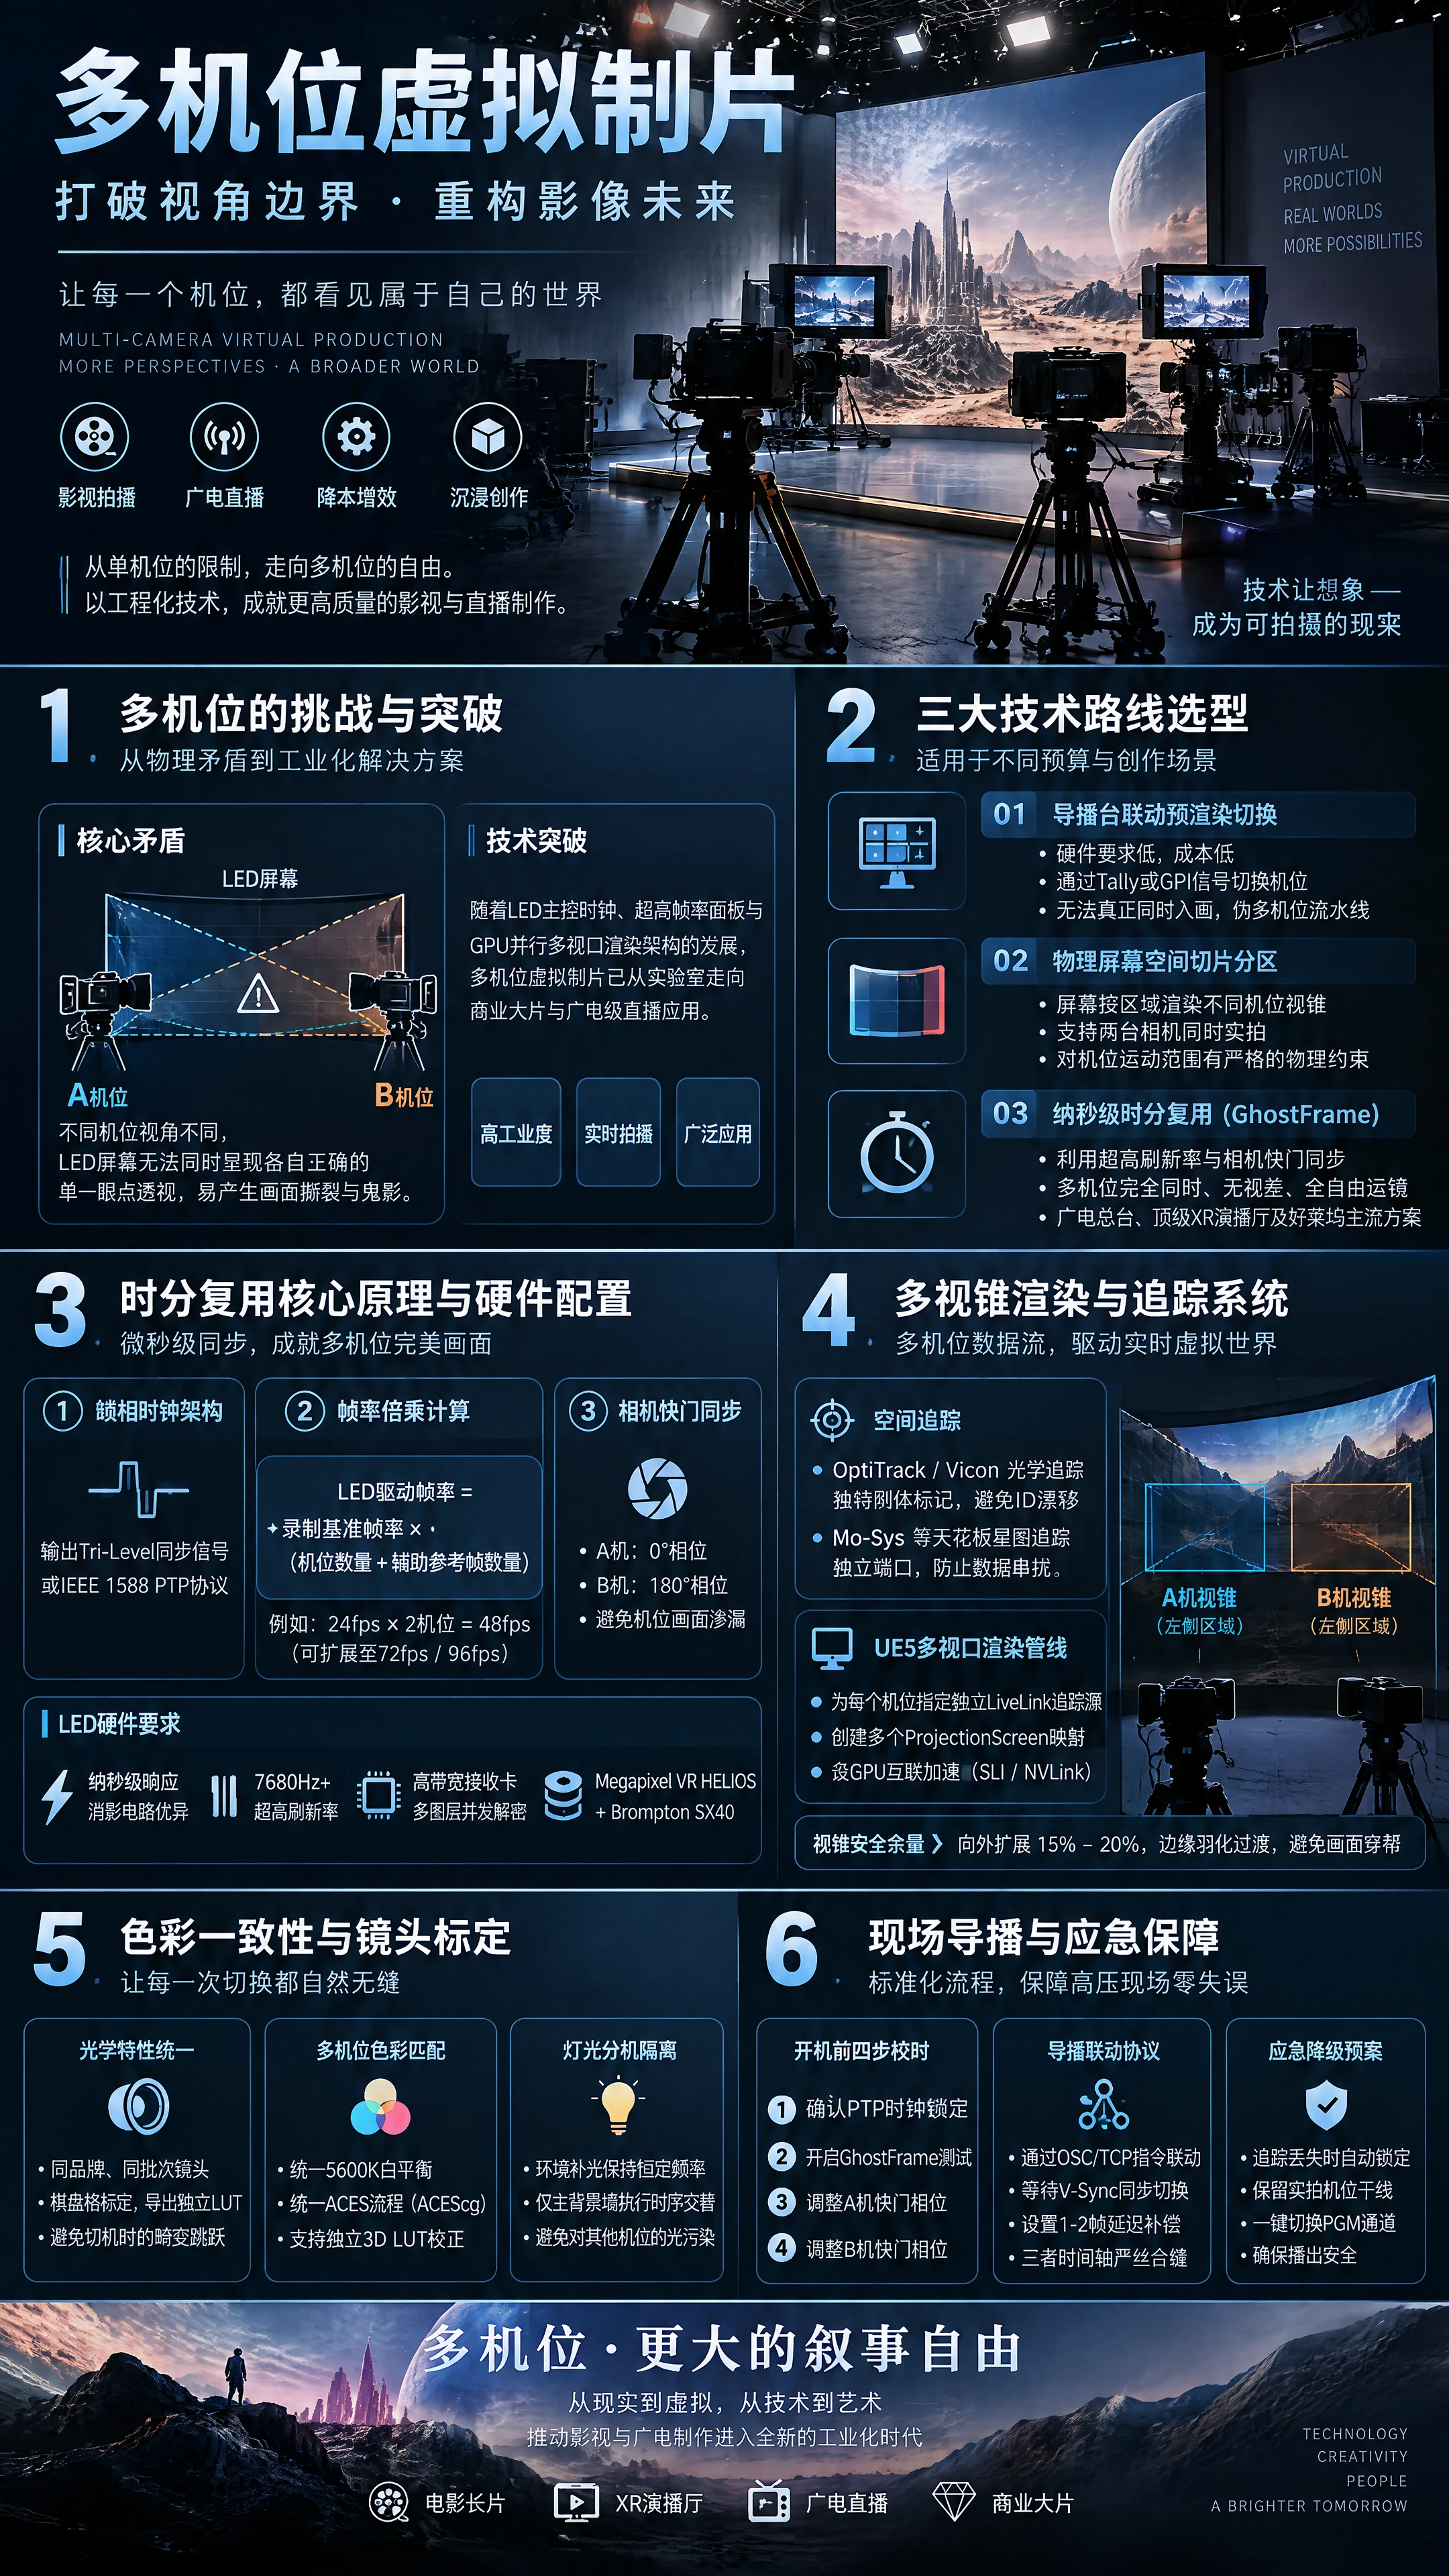
在传统影视拍摄与多讯道电视直播中,多机位协同作业是保障镜头叙事节奏与节约拍摄成本的核心手段。然而,在基于LED屏幕的相机内视效虚拟制片中,LED屏幕所显示的画面必须与单台摄像机的光学中心保持严格的透视绑定,即所谓的内视锥透视。当现场引入两台或更多摄像机时,由于物理视点与视角差异,屏幕无法同时为多台物理相机呈现各自正确的单一眼点透视,这一物理矛盾曾长期将虚拟制片局限于单机位单条拍摄的低效模式。
随着LED主控时钟技术、超高帧率面板与GPU并行多视口渲染架构的突破,多机位虚拟制片已从实验室原型走向商业大片与广电级直播应用。本文将全面拆解多机位虚拟制片的核心底层逻辑、主流工程路线、时分复用配置要点及现场导播集成规范,助力团队构建高工业度的多机位实时拍摄管线。
一、多机位视锥冲突的本质与三大技术路线选型
在LED虚拟制片中,摄影机捕捉的内视锥画面是虚幻引擎根据追踪坐标实时逆投影到屏幕多边形网格上的像素矩阵。多机位协同作业的核心障碍,在于不同空间位置的机位会产生完全不同方向的视线投射,若直接在同一屏幕上渲染两套画面,物理视野交叠区将产生严重的画面撕裂与鬼影。
业界攻克多机位难题主要演进出三条技术路线,各自适用不同制作预算与创作场景:
- 导播台联动预渲染切换路线 该方案在物理上仅存在一个主渲染内视锥。影棚部署A、B两台或更多摄像机,所有机位均安装高精度空间追踪套件。系统通过导播切换台的Tally信号或GPI触发脉冲,将导播切镜指令通过高速局域网瞬时广播给渲染集群。
当导播按下切机按键的瞬间,UE5渲染管线在下一个场消隐期将内视锥的相机追踪数据源从A机指针重定向为B机指针,同时配合导播台设置1到2帧的黑帧过渡或微型硬切。其核心优势是对LED屏幕主控与接收卡无特殊高阶要求,普通60Hz或120Hz系统即可运行,硬件成本极低;缺点是无法实现两机位真正意义上的同时入画与分切,只能作为伪多机位流水线。
- 物理屏幕空间切片分区路线 在大型环形棚或U型长弧棚中,当A机负责舞台左侧近景特写、B机负责舞台右侧全景时,两台相机的内视锥投射在LED墙上的物理区域互不重叠。
此时,渲染集群可在UE5内部划分独立的Display Cluster视口,分别把A机视锥映射到左侧LED箱体组,B机视锥映射到右侧箱体组,中间公共区域填充通用的外视锥环境背景。此方案支持两台相机同时实拍,但对机位运镜半径有严格的机械物理约束,一旦摄像机发生大幅度摇臂横移导致内视锥边缘交叠,交界处的背景画面就会错位穿帮。
- 纳秒级时分复用(GhostFrame)时钟路线 这是广电总台、顶级XR演播厅及好莱坞主流采用的彻底解决方案。它利用LED面板的超高刷新率(如240Hz甚至更高)与电影级摄像机的精准快门同步技术,在时间维度上将不同机位的背景画面以微秒级精度交替闪烁呈现。
例如系统以120Hz总基准刷新率驱动LED屏幕,奇数帧显示A机位的透视画面,偶数帧显示B机位的透视画面。通过将A摄像机的传感器快门开启相位锁定在奇数帧,B摄像机的快门相位锁定在偶数帧,最终实现:现场肉眼看到的是两幅画面叠加的重影,但A机监视器录制到的是纯净的A视角世界,B机录制到的是纯净的B视角世界,两机完全同时、无视差、全自由运镜拍摄。
二、GhostFrame时分复用底层工程原理与硬件配置链
时分复用技术并非简单的软件分帧,它是一套跨越主时钟发生器、LED视频处理器、高速接收卡与数字电影机快门驱动的超精密协同工程。
- 锁相时钟架构与帧率倍乘计算 实施时分复用的前提是广播级主发生器必须输出高精度的Tri-Level三电平同步信号,或遵循IEEE 1588 PTP精密时间协议。
假设最终播出或录制的成片格式为24fps电影帧率,在两机位时分复用模式下,LED视频处理器的主工作帧率必须严格提升为机位数量的整数倍。此时LED墙的送显帧率需提升至48fps,甚至在插入绿幕抠像帧(Hidden Green Screen)时提升至72fps或96fps。
系统计算公式为: LED驱动帧率 = 录制基准帧率 乘以 (机位数量 加上 辅助参考帧数量)
- 摄像机外同步快门相位微秒级偏移标定 所有参机必须具备外同步输入接口(Genlock In),并且摄像机内部感光元件的快门系统必须支持细粒度的快门相位偏移设置(Sub-Frame Phase Offset)。
以48fps总帧率(单帧周期约为20.833毫秒)为例,A机设置为零相位启动,快门开角设为180度(曝光时间约10.4毫秒);B机同样接入同源同步信号,但必须在机身设置快门相位延迟整整180度(即物理时间延迟10.416毫秒后开启快门)。
通过严格的快门相位差,A机在奇数曝光窗内只吃进A画面的光子能量,在偶数曝光窗传感器处于重置读出期,完美避开B机画面;反之B机亦然。任何毫秒级的时钟抖动都会导致机位画面渗漏(Cross-talk Leakage),在画面暗部产生半透明虚影。
- LED硬件面板电气性能要求 常规低端LED箱体无法跑通GhostFrame技术。多机位时分复用对LED箱体有三项不可逾越的物理指标: 首先是恒流驱动芯片必须支持纳秒级响应,消影电路性能优异,避免在奇偶帧切换时产生行拖尾。 其次是刷新率必须达到7680Hz以上,以确保摄像机在极短的曝光时间窗内捕捉到饱满的灰阶,不产生水平扫描滚轴与色偏。 再次是接收卡带宽必须支持高帧率多图层并发解密,目前业内成熟解决方案通常依赖Megapixel VR HELIOS处理器结合Brompton SX40高级固件特性实现。
三、多机位追踪数据流与GPU多视锥渲染管线设计
要在同一物理空间并发追踪多台摄像机并将数据准确灌入虚幻引擎,必须对网络拓扑与渲染架构进行深度重构。
- 空间追踪系统的频带与多刚体隔离 多机位场景下,空间定位系统面临严重的信号串扰风险。 采用光学红外反光标记点追踪(如OptiTrack或Vicon)时,每台摄像机上安装的刚体套件(Rigid Body)必须具备独特的几何非对称点位布局,确保动捕计算解算器在任意遮挡角度下均不会发生机位ID漂移。 若采用编码马克点或天花板星图追踪(如Mo-Sys StarTracker),需将A机与B机的追踪传感器下行数据分别绑定到不同的独立以太网端口或UDP端口,避免高频数据包在网络交换机内部发生队列阻塞。
- 虚幻引擎多nDisplay视口配置 在UE5的nDisplay配置文件中,单机位通常只需声明一个根摄像机投射节点。而在多机位工程中,必须根据机位数量实例化多个透视视口,并在Cluster架构中指定映射规则: 第一步,为A机与B机分别指定独立的LiveLink追踪源,定义各自的传感器位置补偿与FIZ镜头畸变解算通道。 第二步,在投影策略中创建多个ProjectionScreen映射,将A视锥与B视锥绑定到对应的渲染输出缓冲区。 第三步,在双机时分复用模式下,启用多GPU互联加速(SLI或NVLink),由Node 1负责渲染A机视锥视图,Node 2负责渲染B机视锥视图,最后通过SDI或高速光纤DP线汇总送入LED处理器的高级图层混合器中完成时钟交织。
- 多视锥边缘渐变与内视锥尺寸安全裕量 由于摄像机在剧烈摇臂移动或变焦时可能产生微小的物理追踪延迟,内视锥若紧贴摄像机视场角边缘渲染,极易在快速甩镜时露出外视锥未渲染高精度的边缘裂缝。 工程规范要求:多机位各内视锥必须在物理视场角基础上向外均匀扩展15%到20%的安全余量(Over-render Margin),同时在视锥外圈启用距离衰减羽化(Edge Feathering),确保即便两个视锥在视野边缘有轻微重叠,过渡带光影依然平滑自然。
四、机位间色彩一致性、镜头畸变与光影平衡标定
在多机位拍摄中,后期或导播切镜时最容易穿帮的往往不是背景内容,而是两台摄像机在色彩还原、景深过渡与畸变弧度上的微小差异。
- 跨机身与跨镜头的光学特性统一 虚拟制片极度忌讳混用不同品牌、不同涂层的电影镜头。多机位作业必须选用同品牌、同批次的定焦或变焦镜头组。 在开机前,必须使用标准棋盘格标定板针对每台机身与镜头组合执行独立的Brown-Conrady镜头畸变标定,将畸变系数导出为独立的LUT并在UE5中分别与对应视口挂接。否则,切机时背景物体的直线边缘会在两机位间发生肉眼可见的弯折跳跃。
- 多机位色彩三维匹配工作流 第一,环境白平衡基准锁定。所有拍摄机位严禁开启任何自动白平衡功能,现场LED墙输出纯白色参考场,使用照度色温计测定色温(如固定5600K),将所有机位固定在该物理数值上。 第二,多机位ACES流程对齐。所有机位信号经由SDI输出Log色彩空间,统一进入开机监看矩阵前挂接各自机型的输入变换模块(IDT),全部归一化映射至ACEScg色彩空间。 第三,多通道独立色彩校正。高端LED处理器支持对GhostFrame的不同时序帧加载独立的3D LUT。这意味着可以通过硬件处理器对A机画面进行针对性色彩微调,而不影响B机的背景呈现,实现不同感光元件特性下背景色彩的高精度矫正。
- 真实前景光与虚拟视锥动态联动的分机隔离 在高级虚拟演播厅中,DMX舞台灯光常与虚拟场景光照实现像素级映射(Image-Based Lighting)。 在单机位下,天花板与侧面LED屏兼顾补光任务;但在多机位时分复用下,如果辅助补光屏的亮度随A机视角闪烁,可能会对B机前景产生光污染。 成熟方案是将环境补光天幕从时分复用图层中剥离,保持恒定频率全局照明,仅在主背景墙上执行视锥时序交替,确保演员身上物理阴影的落点不会随着切机产生闪烁。
五、现场导播与自动化切换工程实施规范(SOP)
多机位虚拟制片的高压现场不容许任何操作失误,建立标准化的联调与导播配合规程是保障工业化出品的底线。
- 开机前时钟相位对齐四步法 第一步,检查并确认PTP主时钟生成器处于锁定状态,抖动误差小于1微秒。 第二步,开启LED处理器GhostFrame测试模式,此时屏幕以奇偶帧交替输出全黑与全白高反差跳动画面。 第三步,观察A机监视器,微调A机快门相位偏移量,直至A机监看画面达到完全稳定的纯白场,且画面亮度达到峰值,无黑色条纹渗漏。 第四步,观察B机监视器,调整B机快门相位直至B机监看画面同样达到完全纯白场。此时断开测试模式,恢复UE渲染画面,时钟相位标定完成。
- 导播台与虚幻引擎的信号桥接协议 在无时分复用条件、采用预渲染切镜方案的演播室中,导播切换必须实现自动化低延迟联动: 采用Blackmagic Design或Sony导播切换台,通过以太网向渲染工作站发送OSC(Open Sound Control)或TCP指令。 UE5后台常驻监听服务,当收到机位切换指令后,系统并不立即切断当前画面,而是等待下一个垂直同步信号(V-Sync)到来时同步更新相机矩阵指针。 导播台设置切镜延迟补偿(Cut Delay),通常设定为1到2个完整帧时间,使得导播台物理按键触发、引擎内视锥换算、LED面板像素更新三者在时间轴上严丝合缝对齐,彻底杜绝切镜时的视锥瞬时撕裂。
- 现场应急安全降级预案 在关键直播活动中,必须配置多机位应急降级机制: 若某台摄像机追踪传感器突发丢星或数据漂移,主控系统需在0.5秒内通过热键将该机位强行锁定为固定预设机位,或将其内视锥临时关闭,退回全局全景模式。 主导播切换矩阵必须预留一条纯硬件直通的实拍机位干线与一条纯净PGM下行通道,绕过虚拟合成节点,一旦多机位渲染引擎因显存溢出发生蓝屏或卡顿,切换台可在单帧内切至现场全景实景机位或垫片信号,确保播出安全。
六、多机位虚拟制片技术演进与未来布局
多机位虚拟制片正在彻底重构影视与广电工业的生产关系。随着下一代支持超快纳秒级分时驱动的Micro-LED技术成熟、以及UE5多视口渲染架构对多显卡分布式集群支持的深度优化,虚拟影棚正从当前普遍的双机位极限向三机位、四机位乃至自由多机位全景制作演进。
对于技术团队而言,掌握空间几何追踪、多时钟域锁相、纳秒级快门协同以及跨色彩空间的工程控制能力,是从传统单机位绿幕制作迈向现代工业级虚拟制片大厂的核心分水岭。建立严谨的跨硬件标定标准与全链路容灾体系,方能让复杂的多机位虚拟技术在影视长片与顶级直播实战中释放出最大的叙事自由与商业价值。
 简体中文
 English